
为梳理项目阶段性研究成果,剖析当前技术难点,明确下一阶段科研任务,10月28日,油棕散落果拾取机器人项目团队于4B204实验室召开科研组会。本次组会由李社蕾老师主持,课题组全体学生成员参会,围绕机器人感知、建图导航、机械臂控制等核心模块开展进展汇报与研讨交流,现场学术氛围浓厚热烈。
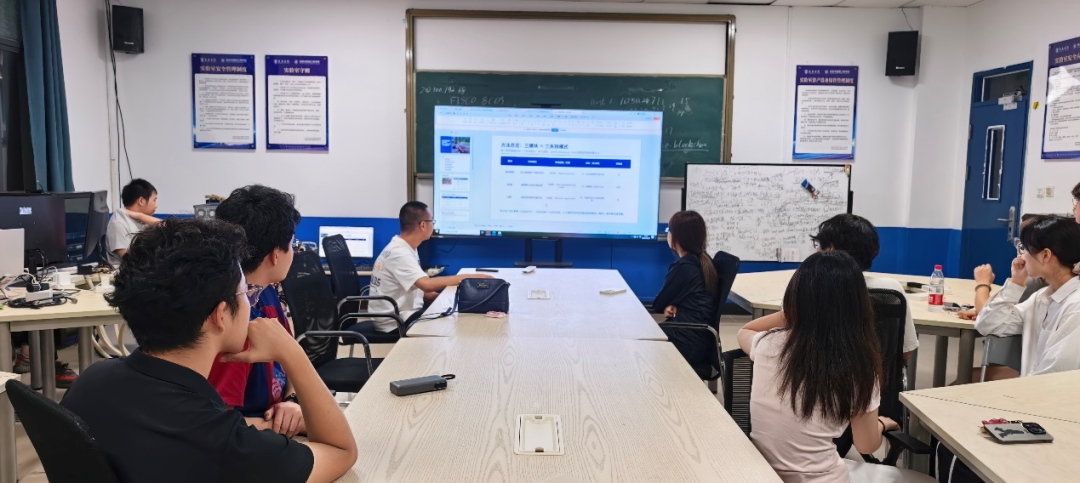
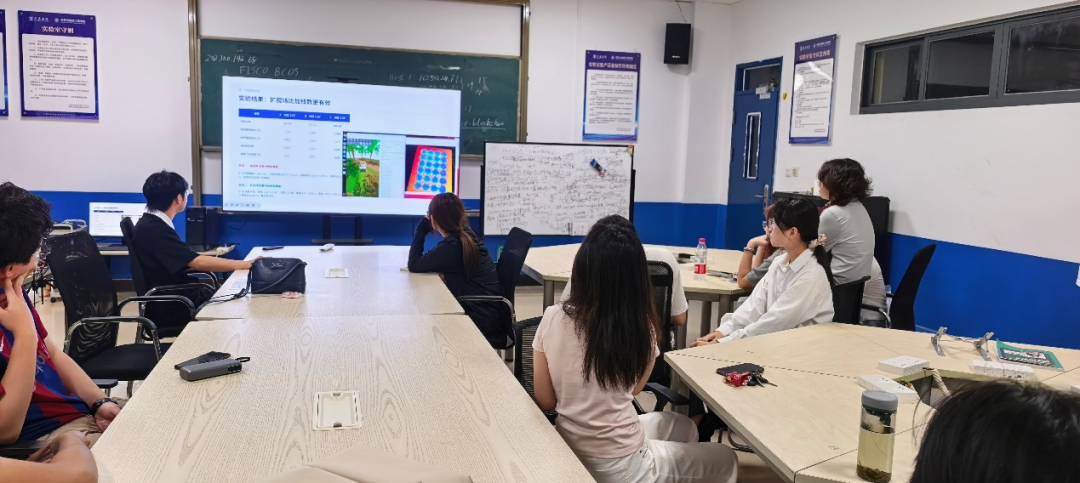
会上,各模块负责人依次就近期科研工作开展情况进行汇报。同学们分别围绕油棕果识别与定位、油棕园仿真及导航、激光 SLAM建图与 NAV2导航、机械臂控制四大研究方向,结合仿真数据、代码调试结果、实验现象,详细展示现阶段取得的突破。在油棕果识别与定位方向,成员介绍目标检测模型训练、图像数据集优化工作进展;油棕园仿真及导航小组演示仿真环境搭建效果,梳理果园复杂地形下导航存在的现实阻碍;激光 SLAM建图与 NAV2导航模块,分享建图算法调试参数、路径规划测试结果,分析真实环境中噪声干扰问题;机械臂控制方向汇报运动控制调试、拾取动作仿真测试情况,阐述机构执行过程中出现的误差现象。汇报过程中,大屏幕同步展示仿真界面、算法流程图、实验效果图,直观呈现各模块的研发进度。
汇报结束后,针对同学们提出的技术瓶颈与实际难题,李老师与全体成员开展充分研讨交流,师生各抒己见,针对算法参数调优、仿真与真实场景差距、多模块协同联动等关键问题展开深入探讨,在思维碰撞中梳理问题根源,研讨可行的优化方案。李老师肯定了团队前期的付出与阶段性成果,同时客观指出各模块现存短板,提醒同学们要兼顾仿真环境开发与实际场景适配,重视多模块之间的衔接兼容,要立足油棕果园的复杂作业环境开展技术迭代,不能脱离实际应用场景做理论研究。
结合当前整体研发进度,李老师对下一阶段科研任务进行细化布置。她要求各小组继续完善现有算法,针对现存问题完成迭代优化;加强跨小组沟通协作,推进感知、导航、机械臂模块的联调测试;做好实验数据归档整理,同步推进相关材料撰写工作;鼓励团队成员敢于试错,遇到问题及时沟通,充分发挥团队协作优势,稳步推进油棕散落果拾取机器人整体研发工作。
本次组会既是一次阶段性工作复盘,也是后续科研工作的动员部署。通过汇报交流,团队进一步理清研究思路,厘清现存技术堵点,明确了后续的工作目标。全体团队成员将按照本次组会部署,脚踏实地、攻坚克难,持续推进油棕散落果拾取机器人项目研发,力争产出更多兼具理论价值与实际应用价值的科研成果。
一审一校 |李社蕾
二审二校 | 杨 涛 周显春
三审三校 | 李成名 尹 娜