
项目制教学不停步,专业导师张若琛带领学生围绕棕榈果散落果收集项目开展持续学习与协同攻关,聚焦棕榈园中散落果的识别、定位与收集问题,推进移动平台、执行机构、环境感知和智能控制等模块的设计与论证,把课程知识转化为面向真实场景的工程实践。
棕榈果成熟后散落在园区地面,人工清理和收集劳动强度较大,散落果长期滞留还可能影响园区整洁和后续管理。项目以“AI+机器人”为主要技术路线,计划构建具备自主移动和散落果收集能力的机器人系统,提升散落果回收效率,减少人工巡检与清理负担。
项目团队根据棕榈园地形和作业需求,对移动底盘方案进行比较,重点关注机器人在平整园区、坡地和复杂通道中的通过性、稳定性与控制精度。在机械结构方面,团队围绕执行机构和收集装置开展建模与方案设计,并使用SolidWorks推进结构表达,为后续样机制作和运动验证提供依据。
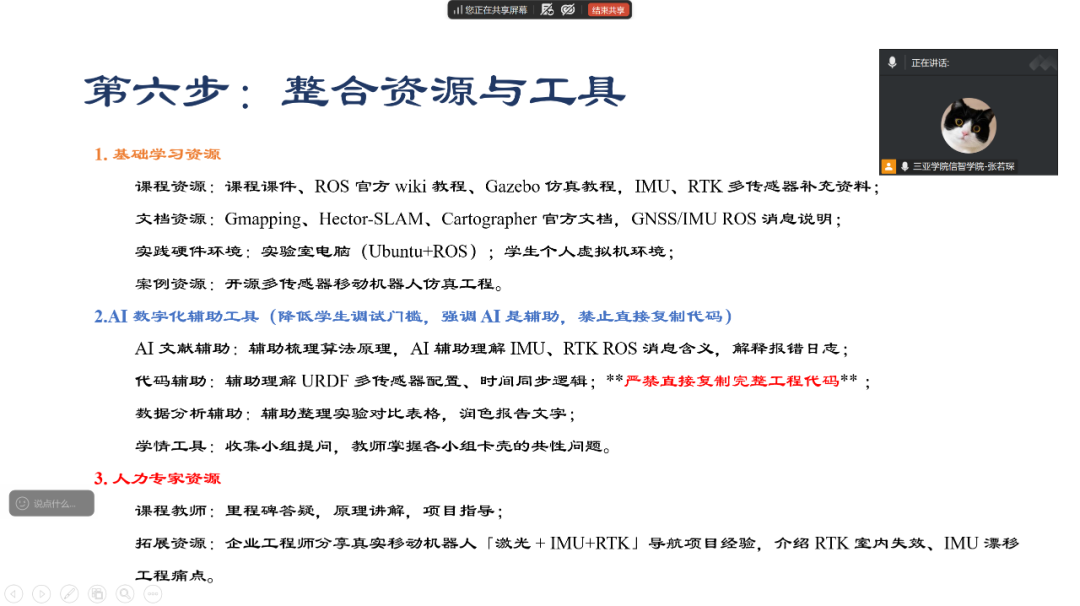
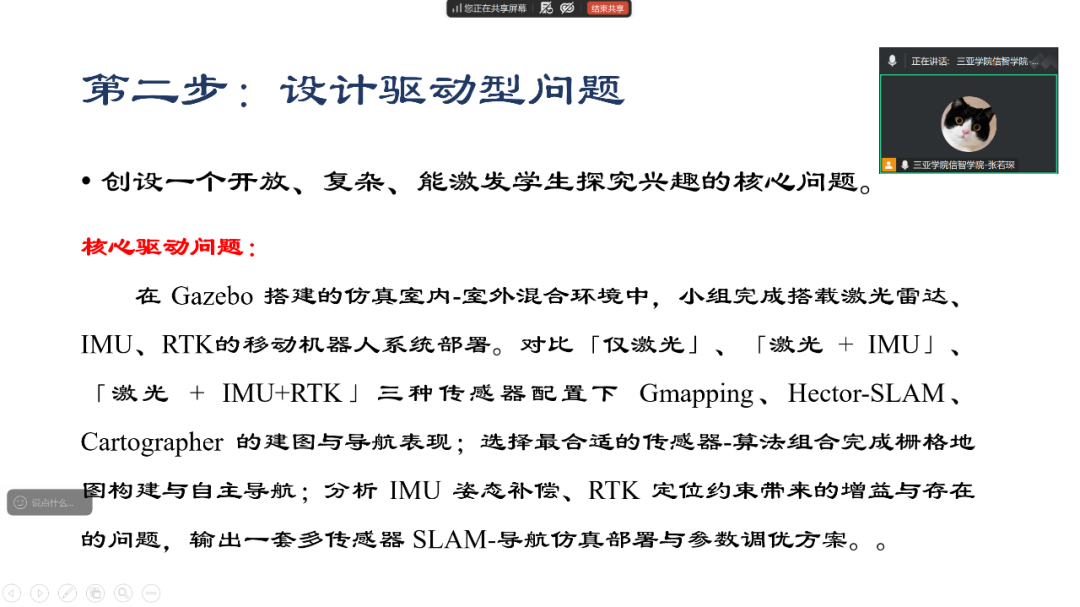
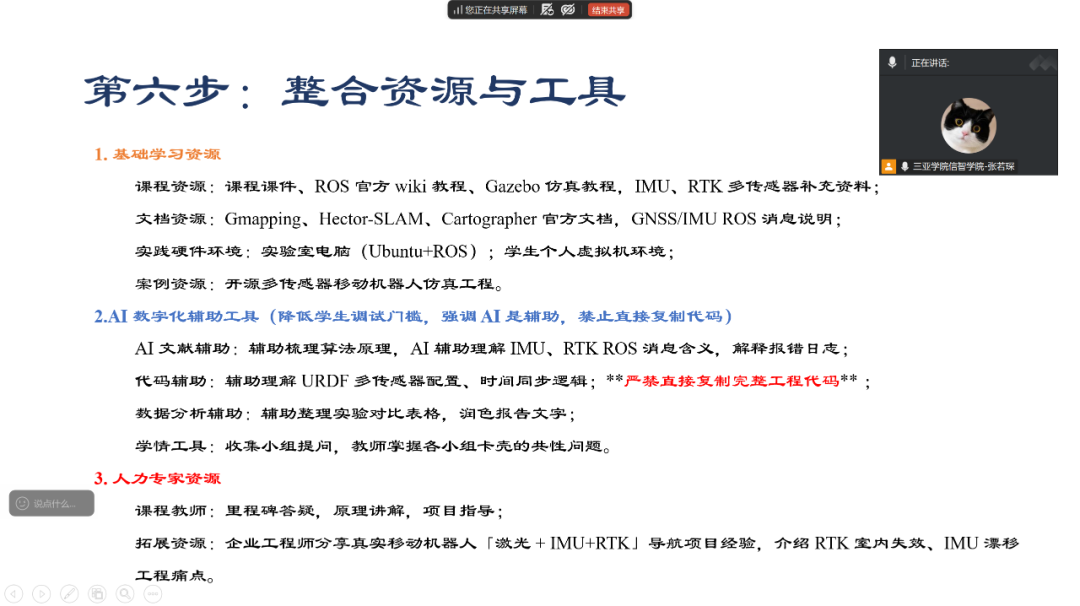
在环境感知与自主导航方面,团队围绕“目标识别、地图构建、定位与路径规划”展开技术讨论。视觉识别部分参考YOLOv8s等目标检测方法,结合近红外补光和相机采集,提升不同光照条件下对散落果的识别能力;导航部分结合SLAM、Nav2、IMU和RTK等技术,探索机器人在棕榈园中的实时定位、地图构建和路径规划方法。
项目实行分组协作。陈燕柔负责项目汇报,梳理项目背景、技术路线与阶段进展;熊嘉勋、谢瑾萱负责PPT制作,完成资料整合和演示文稿设计;彭洢锘负责演示视频,呈现项目方案与阶段性成果;田正韬负责AI与论文工作,推进相关算法资料整理、技术分析和论文撰写;黎嘉欣、许明浩负责素材与设计图,完成项目素材收集、结构示意和视觉设计。
假期中的持续推进,让学生在真实项目中经历从问题分析、方案论证到成果表达的完整过程。团队成员在分工协作中进一步理解机械结构、人工智能、机器人导航和工程设计之间的联系,提升资料检索、技术沟通、协同开发和成果汇报能力。项目制教学也为学生把专业知识用于解决实际问题提供了稳定的实践载体。下一步,团队将继续围绕散落果识别效果、收集机构可行性、移动平台稳定性和系统协同控制开展验证,完善项目汇报、演示视频、论文材料与设计图纸,推动棕榈果散落果收集机器人方案逐步落地。
一审一校| 张若琛
二审二校| 王景泽 周显春
三审三校| 李成名 尹 娜