
为拓宽师生学术视野,聚焦人工智能端侧应用前沿,助力师生了解家庭服务机器人核心技术发展动态,近期,信息与智能工程学院在3东305教室成功举办学术讲座。本次讲座由学院李社蕾教授主讲,以“面向家庭服务场景的树莓派5端侧具身智能关键技术研究”为主题,为在场师生带来了一场兼具前沿性、实践性与应用性的学术分享。
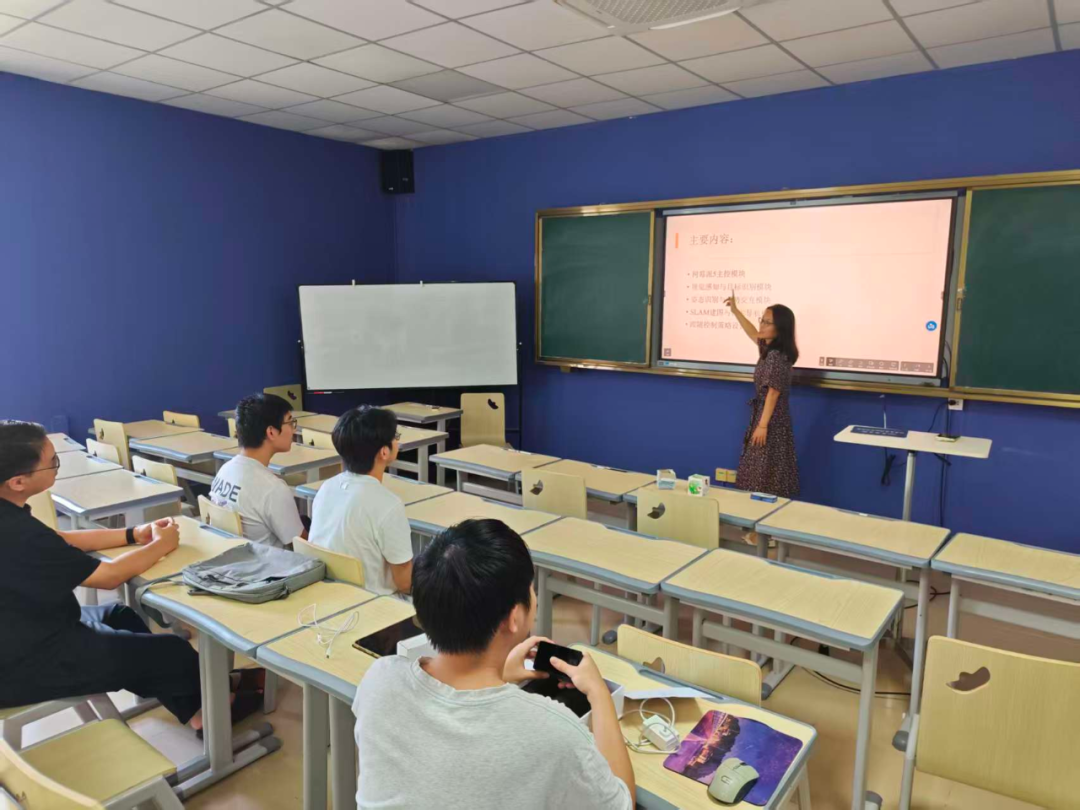
讲座伊始,李社蕾教授立足当下家庭智能服务设备的现实应用痛点,结合智能家居、家用服务机器人的行业发展现状,精准点明端侧具身智能技术的研究价值与前沿意义。她指出,随着智能家居的快速普及,轻量化、低成本、高适配的端侧智能技术已成为家庭服务机器人的核心发展方向,基于树莓派5的嵌入式开发架构,能够有效解决传统智能设备算力冗余、成本过高、适配性差等行业难题,具备广阔的落地应用前景。
分享环节中,李社蕾教授条理清晰、层层递进,从研究背景、核心技术方法、实验验证结果与产业化应用前景四个维度,系统梳理了家庭服务场景下端侧具身智能技术的研究脉络与实践路径,详细拆解了整套技术体系的核心模块。
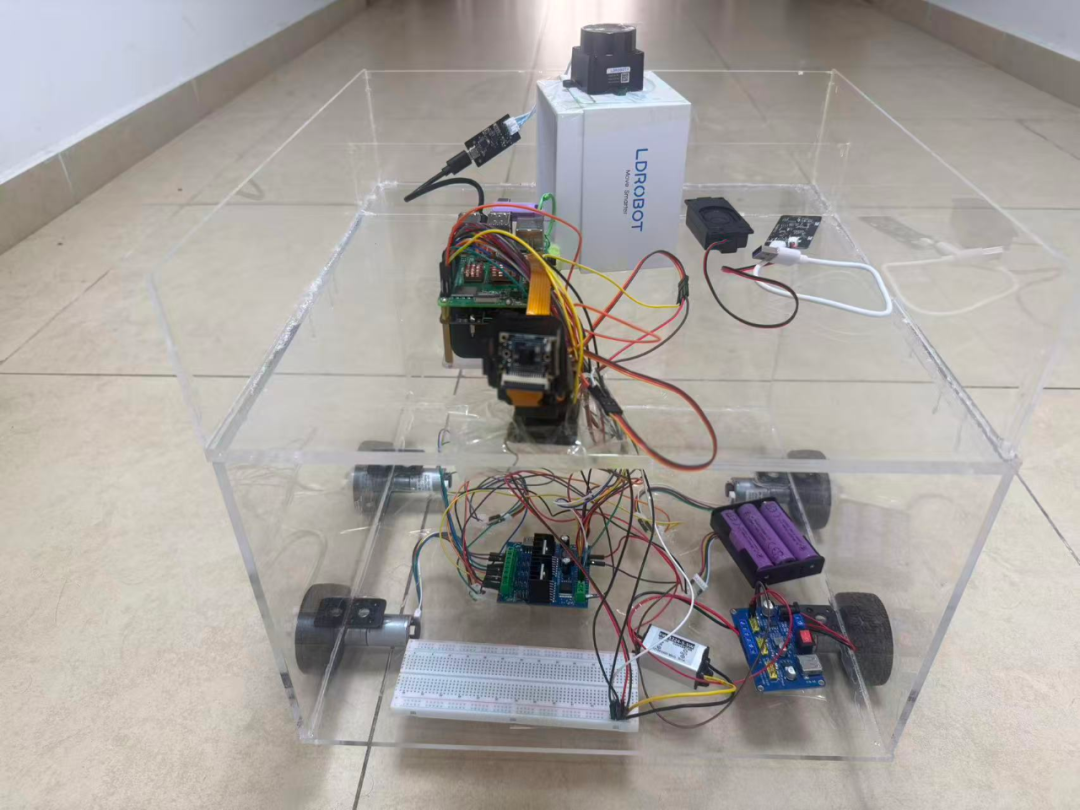
针对树莓派5主控模块,教授重点介绍了新一代树莓派5的算力优势、硬件架构与嵌入式开发适配特性,对比前代设备的性能升级亮点,讲解了其在轻量化家庭智能设备中的主控优势,为后续各类智能功能的落地提供硬件支撑。在视觉感知与目标识别模块部分,她详细阐述了端侧轻量化视觉识别算法的优化思路,针对家庭复杂场景下的物体识别、环境辨识等核心问题,讲解了算法适配与模型压缩的关键技术,保障设备在低算力条件下的精准识别能力。
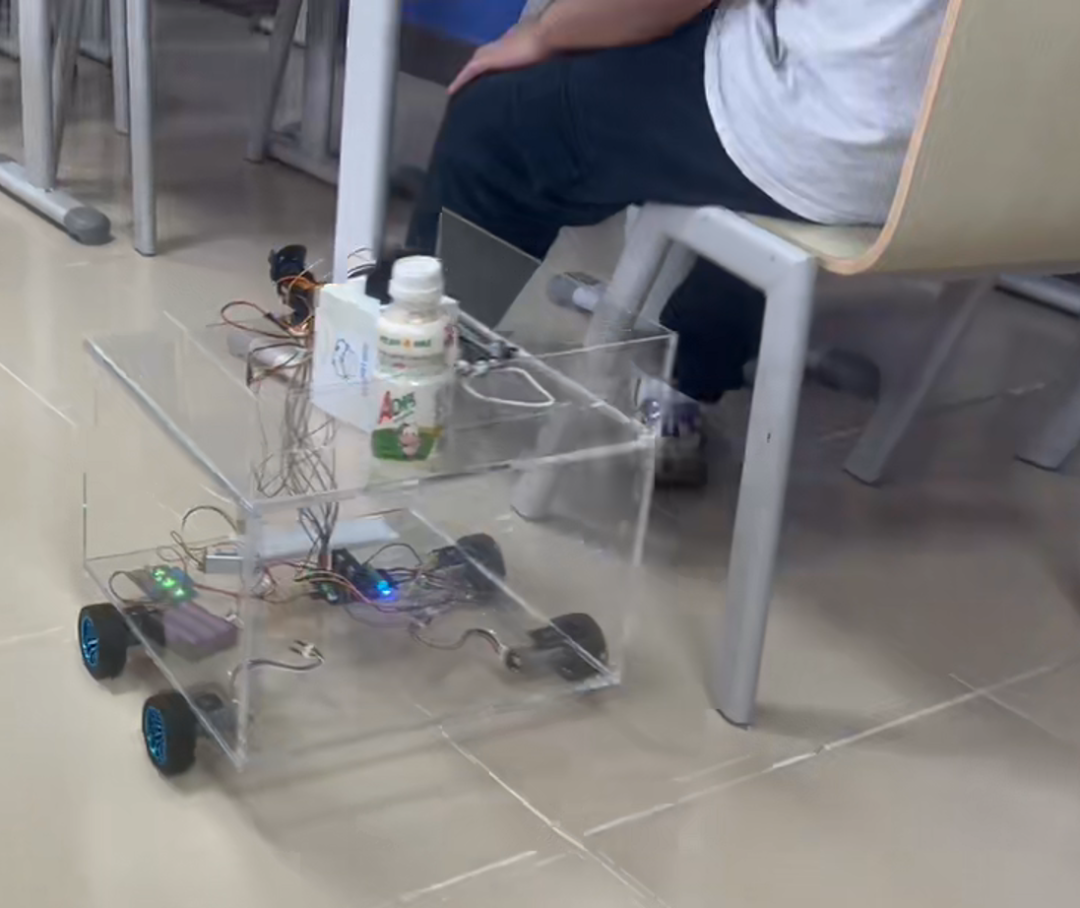
围绕姿态识别与手势交互模块,讲座聚焦人机交互的智能化、便捷化需求,讲解了人体姿态估计算法、动态手势识别技术的落地应用,介绍了家庭场景下自然、高效的人机交互实现方案,有效提升智能设备的服务体验。针对机器人自主运行核心的SLAM建图与自主导航模块,李社蕾教授深入浅出地讲解了室内未知环境的实时建图、路径规划、避障导航等核心技术,解决了家庭复杂户型环境下机器人自主移动的核心难题。此外,她还详细分享了跟随控制策略设计的核心思路与优化方案,通过多维度算法调试与参数优化,实现服务机器人稳定、精准的智能跟随功能。
讲座最后,李社蕾教授结合实验数据与实测成果,验证了整套技术方案的可行性与稳定性,并展望了技术在家庭陪护、智能家居联动、家用智能服务机器人等场景的应用前景,为学院师生后续开展嵌入式人工智能、端侧具身智能相关研究提供了新思路、新方向。
本次学术讲座聚焦行业前沿技术,兼具理论深度与实践价值,有效帮助师生深入了解树莓派端侧智能技术与家庭服务机器人的核心研发逻辑,进一步夯实了学院人工智能、智能控制等相关领域的学术研究氛围,为学生科技创新实践、专业学术研究搭建了优质的交流平台,助力学院智能工程领域人才培养与科研创新工作高质量发展。
一审一校 | 李社蕾
二审二校 | 杨涛 周显春
三审三校 | 李成名 尹娜